 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 IT
 NO
 KO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 ID
 LV
 SR
 SK
 SL
 VI
 SQ
 ET
 TH
 TR
 AF
 MS
 GA
 HY
 KA
 BS
 LA
 MN
 MY
 KK
 UZ
 KY

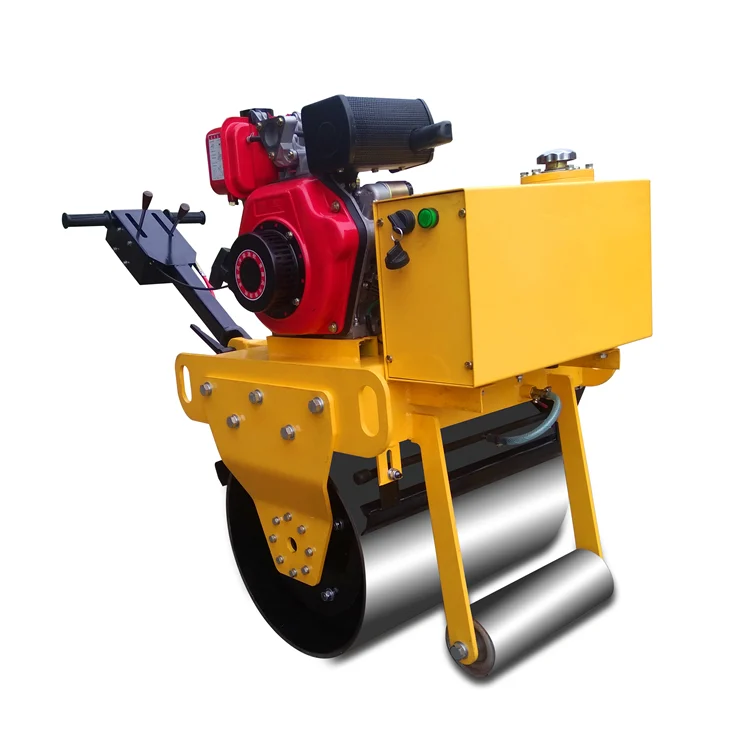
Ինչու՞ են հետևից վարվող կատարիչները ապահովում գերազանց սեղմման արդյունավետություն
Աշխատանքային ուժի և ժամանակի խնայողություն փոքր և միջին մասշտաբի հարթման նախագծերում
Քայլելով հետևից աշխատող մեքենաները զգալիորեն նվազեցնում են ձեռքով կատարվող աշխատանքը և արագացնում են փոքր և միջին չափի հարթեցման աշխատանքների ժամանակացույցը: Դրանց կոմպակտ և ճկուն դիզայնը թույլ է տալիս մեկ օպերատորի շարժվել սահմանափակ տարածքներում՝ մանրամասն արահետների, մայթերի և կոմունալ ավազանների շուրջ, առանց հաճախակի վերադասավորման: Այս շարժունակությունը նվազեցնում է նախագծի տևողությունը մինչև 40 % համեմատած մեծ չափի նստելով աշխատող սեղմիչների հետ, որոնք պահանջում են ավելի շատ անցումներ և ավելի լայն շրջման շառավիղ: Հետևաբար՝ աշխատավարձի ծախսերը նույնպես նվազում են. մեկ մասնագետ օպերատոր կարող է կատարել ամբողջ սեղմման գործընթացը՝ առանց բազմաթիվ աշխատակիցների կամ օժանդակ սարքավորումների անհրաժեշտության: Կայանատեղիում ավելի քիչ մեքենաներ օգտագործելը նաև նվազեցնում է վառելիքի սպառումը և ամենօրյա տեղափոխման ժամանակը: Նեղ սեւերային մայրուղիների լցման կամ բնակելի մեքենայի մուտքի հիմքի պատրաստման նման աշխատանքների դեպքում քայլելով հետևից աշխատող մեքենաները ստանում են համասեռ սեղմում այնքան անգամ պակաս անցումներով, որքան պահանջվում է սայլակավոր սեղմիչների համար՝ արագացնելով շերտերի փոխարինման գործընթացը, բարելավելով ժամանակացույցի կատարման ճշգրտությունը և արագացնելով սարքավորումների ներդրումների վերադարձը՝ միաժամանակ պահպանելով ճշգրիտ խտության մակարդակները մինչև կառուցվածքային եզրերը:
Գիտությունը. Ինչպես են քաշի բաշխումը և տատանման հաճախականությունը օպտիմալացնում հողի խտությունը
Արդյունավետ կոմպակտացումը կախված է ստատիկ քաշի և դինամիկ թրթռման ճշգրտված փոխազդեցությունից: Ոտքով հարթիչի շահագործման քաշը ստեղծում է վերևից ներքև ուղղված ճնշում, սակայն հողի մասնիկների ավելի խիտ և կայուն դասավորության հասնելու համար անհրաժեշտ է թրթռման ազդեցությունը: Ամպլիտուդը՝ թմբուկի ուղղահայաց շարժումը, որոշում է կոմպակտացման էներգիայի ներթափանցման խո глությունը. բարձր ամպլիտուդը հարմար է հաստ շերտերի և գրանուլյար հողերի համար, իսկ ցածր ամպլիտուդը կանխում է մակերևույթի մոտ չարաշահված կոմպակտացումը: Հաճախականությունը (Հերցով չափված) որոշում է մեկ վայրկյանում հարվածների քանակը. բարձր հաճախականությունները (55–70 Հց) արագ կոմպակտացնում են վերին շերտերը, իսկ ցածր հաճախականությունները ներթափանցում են խորը՝ դարձնելով դրանք հարմար կոհեզիվ կավերի համար: Ժամանակակից հարթիչները, որոնք օգտագործում են բեռնվածության զգայուն տեխնոլոգիա, ինքնաբերաբար հարմարեցնում են հաճախականությունն ու ամպլիտուդը՝ համապատասխանեցնելով դրանք իրական ժամանակում հողի կարծրությանը, ինչը կանխում է էներգիայի ավելցուկային ծախսը և մակերևույթի վնասումը: Ճշգրտված քաշի բաշխումը ապահովում է համասեռ հողի հետ շփում թմբուկի ամբողջ լայնքով՝ կանխելով խտության անհամասեռ հատվածների առաջացումը: Այս ուժերը միասին արդյունավետորեն վերացնում են օդի բացակայությունը և նվազեցնում են չոր խտությունը մինչև սահմանված ստանդարտը՝ ավելի քիչ անցումներով, քան ստատիկ հարթիչները:
Ձեր շինարարական հրապարակի համար ճիշտ քայլելով օգտագործվող ռոլերը ընտրել
Դրամի լայնության, շահագործման քաշի և ամպլիտուդի համապատասխանեցումը հողի տեսակին և բարձրացման հաստությանը
Ճշգրտված հողի տեսակի վերլուծությունից է սկսվում ճիշտ հետևող վալցերի ընտրությունը, քանի որ հատիկավոր և կպչուն նյութերը տալիս են հիմնարարապես տարբեր սեղմման ուժերին: Վալցերի լայնությունը ազդում է ծածկույթի վրա և սահմանափակ տարածքներում շարժման ճկունության վրա՝ սակայն այն պետք է զուգակցվի բավարար շահագործման քաշի հետ՝ առաջացնելու անհրաժեշտ ստատիկ ճնշումը: Կպչուն հողերի, օրինակ՝ կավի համար անհրաժեշտ է մեկ հարթ կամ ստեղնավոր վալցերի մոդել՝ բարձր ամպլիտուդով տատանումներով, որպեսզի էներգիան խորանա հաստ շերտերի մեջ և վերացնի մնացորդային օդի բացվածքները: Հատիկավոր հողերը, օրինակ՝ ավազը, լավագույնս արձագանքում են ցածր ամպլիտուդով և բարձր հաճախականությամբ տատանումներին, որոնք արագ տեղավորում են մասնիկները՝ չավելացնելով սեղմումը: Հաճախ հանդիպող սխալն այն է, որ ընտրվում է վալցեր, որի լայնությունը չափազանց փոքր է նախատեսված շերտի հաստության համար, ինչը վտանգի տակ է դնում խտության համասեռությունը և ապագայում ճանապարհի վնասվելու հավանականությունը: Այդ պատճառով հաջող համապատասխանեցումը պահանջում է մեքենայի ցենտրաձիգ ուժի ցուցանիշի համապատասխանեցումը հողի Պրոկտորի խտության կորի հետ:
| Վալցերի կոնֆիգուրացիա | Իդեալական հողի տեսակ | Հիմնական սեղմման մեխանիզմ | Բարձրացման հաստություն (առավելագույն) |
|---|---|---|---|
| Մեկ հարթ դրում | Գրանուլյար (ավազ, խճաքար) | Բարձր հաճախականության թրթռում (ցածր ամպլիտուդ) | 10–15 սմ (4–6 դյույմ) |
| Մեկ ստեղնավոր դրում | Կոհեզիվ (կավ, փուլ) | Բարձր ամպլիտուդի թրթռում (մածուցիկ ազդեցություն) | 15–25 սմ (6–10 դյույմ) |
| Երկու հարթ դրում | Ասֆալտ եւ մանր գրանուլյացված հիմք | Ստատիկ քաշ եւ թափառում (մատի վերջնական մշակում) | 5–8 սմ (2–3 դյույմ) |
Էլեկտրական ընդեմ գազային. քայլելով հետևից գործող բազմառեժիմային վարդապետների գնահատականը քաղաքային եւ աղմուկի նկատմամբ զգայուն տեղամասերում
Շարժիչի տեսակը ուղղակիորեն ազդում է շահագործման պլանավորման և կարգավորող պահանջների կատարման վրա՝ հատկապես քաղաքային կամ ձայնային զգայուն միջավայրերում: Բենզինային և դիզելային շարժիչները բարձր հզորության խտություն են ապահովում ծանր հողային աշխատանքների համար, սակայն հաճախ գերազանցում են 90 դԲ-ը, ինչը խախտում է քաղաքային ձայնային սահմանափակումները հիվանդանոցների, դպրոցների կամ բնակելի շրջանների մոտ: Ի հակադրություն դրան՝ էլեկտրական վիբրացիոն վարդակները չեն արտանետում արտանետումներ և աշխատում են զգալիորեն ավելի ցածր ձայնի մակարդակով, ինչը հնարավորություն է տալիս օգտագործել դրանք գիշերը կամ մեջտեղում՝ առանց օդափոխման համակարգերի կամ ձայնային արգելափակիչների: Այս ճկունությունը կարող է կրճատել քաղաքային լրացման նախագծերի ժամանակացույցը, երբ օրվա ընթացքում երթևեկության խաթարման համար տույժերը բարձր են: Ժամանակակից լիթիում-իոնային մարտկոցների համակարգերը այժմ ապահովում են լիարժեք աշխատանքային օր մեկ լիցքավորմամբ՝ հերքելով հին պատկերացումները էլեկտրական սարքերի սահմանափակումների մասին: Հետևաբար, որոշումը պետք է առաջնային կերպով կենտրոնանա շահագործման ռիսկերի վրա՝ ոչ միայն սկզբնական ծախսերի, այլև ձայնային խախտումների, օդի որակի պահանջների չկատարման կամ ստիպված աշխատանքի դադարեցման պատճառով առաջացած ֆինանսական ռիսկերի վրա:
Ապացուցված գործողական լավագույն մեթոդներ առավելագույն Walk Behind Roller աշխատաժամանակի համար
Օրական սպասարկման հիմնարար գործողությունները ընդդեմ տվյալների վրա հիմնված կանխատեսող սպասարկման պլանավորման
Օրական սպասարկումը մնում է հետևի մասում քշվող ռոլերների հավաստիության առաջին պաշտպանական գիծը. թմբուկների մաքրումը աղտոտությունից, հիդրավլիկ հեղուկի մակարդակի ստուգումը և վիբրացիոն համակարգի կարճ ժամանակով անգամ անհամապատասխան աշխատանքի թույլատրումը անջատման առաջ: Այս պարզ սովորույթները կանխում են կուտակվող մաշվածությունը, որն առաջացնում է թանկարժեք ձախողումներ: Սակայն շատ ֆլոտեր դեռևս հիմնված են միայն ֆիքսված միջակայքով սպասարկման վրա, չնայած տվյալները ցույց են տալիս, որ կանխարգելելի խնդիրները առաջացնում են մինչև 30% անպլանավորված անհասանելիություն (EquipmentWatch, 2022): Ի հակադրություն, տվյալների վրա հիմնված կանխատեսական սպասարկման պլանավորումը օգտագործում է տելեմատիկան և յուղի վերլուծությունը՝ կանխատեսելու բաղադրիչների մաշվածությունը և միայն անհրաժեշտության դեպքում միջամտելու համար: Դա սպասարկումը փոխարկում է ռեակտիվից պրոակտիվի, նվազեցնելով աշխատանքային ժամերն ու մասերի ծախսերը՝ մեքենայի կյանքը երկարացնելով: Ամենաարդյունավետ անընդհատ աշխատանքի ստրատեգիան հավասարակշռում է ձեռքով կատարվող օրական ստուգումները սենսորների վրա հիմնված զգուշացումների հետ՝ օպերատորներին հնարավորություն տալով միավորել իրենց փորձառությունը մեքենայի իրական ժամանակում առկա առողջական տվյալների հետ:
Իրական աշխարհում ազդեցությունը. ROI-ի չափումը հետևի մասում քշվող ռոլերների հետ
Մի քայլ հետևող վարորդի առաջացրած ներդրման վերադարձի հաշվարկը գերազանցում է գնման գնի և վարձակալության ծախսերի համեմատությունը: Ամբողջական վերլուծությունը պետք է հաշվի առնի մատերիալական, տողային խնայողությունները՝ համեմատելով դրանք բարձր ազդեցության ունեցող շահագործման առավելությունների հետ: Օրինակ՝ շաբաթական վարձակալվող վարորդի հետևում չեղարկվող վարորդների փոխարեն (սովորաբար 800–1500 ԱՄՆ դոլար շաբաթում) սեփական մեկ քայլ հետևող վարորդի ձեռքբերումը վերացնում է կրկնվող վճարները: Տարեկան երեք շաբաթ վարձակալության ժամանակի կրճատումը վերականգնում է 2400–4500 ԱՄՆ դոլար տարեկան՝ այդ գումարը հաճախ կրճատում է ներդրման վերադարձի ժամանակահատվածը 18 ամսից պակաս:
Մեծ ֆինանսական ազդեցությունը կապված է նախագծի արագության և ռեսուրսների օպտիմալացման հետ: Հետևող վարումով մեքենաների ճշգրտությունն ու մանեւրաբարությունը թույլ են տալիս մեկ օպերատորին հասնել նպատակային խտության՝ համեմատաբար ավելի քիչ անցումներով, քան ավելի ծավալուն այլընտրանքները. այս գործընթացը փաստացիորեն նվազեցնում է սեղմման ժամանակը 15–20%-ով բարդ կոմունալ գերանդիներում: Երբ այս ժամանակի խնայողությունը մեծացվում է մեկ սեզոնի ընթացքում, այն արդյունավետորեն ավելացնում է մեկ կամ երկու լրացուցիչ վճարվող նախագիծ աշխատակազմի հնարավորությունների շրջանակում: Նույնչափ կարևոր են նաև անտեսանելի առավելությունները. էրգոնոմիկ դիզայնը նվազեցնում է օպերատորի հոգնածությունը, ինչը նպաստում է ավելի քիչ անվտանգության վարագույրների և ավելի ցածր ապահովագրական պահանջների առաջացմանը: Արդյունաբերության վերլուծությունը ցույց է տալիս, որ հաստատուն, հոգնածության դիմացկուն շահագործումը կարող է նվազեցնել աշխատանքից բացակայման պատճառով առաջացած դեպքերի ցուցանիշը մինչև 12%-ով. սա ուղղակի նպաստում է շահույթի բարելավմանը և երկարաժամկետ շահավետությանը:
Հաճախակի տրվող հարցեր
Ինչու՞ են հետևող վարումով մեքենաները նախընտրվում փոքր և միջին չափի հարթեցման նախագծերի համար:
Ավելի նախընտրելի են հետևից քշվող մեքենաները՝ իրենց կոմպակտ դիզայնի և շարժունակության շնորհիվ, որոնք օպերատորներին թույլ են տալիս արդյունավետ աշխատել սահմանափակ տարածքներում՝ նվազեցնելով նախագծի ժամկետներն ու աշխատավարձի ծախսերը:
Ինչպե՞ս են վիբրացիայի հաճախականությունն ու ամպլիտուդը ազդում հողի սեղմման վրա:
Վիբրացիայի հաճախականությունն ու ամպլիտուդը որոշում են, թե որքան խորը է թափանցում սեղմման էներգիան հողի մեջ: Բարձր հաճախականությունները ազդում են վերին շերտերի վրա, իսկ բարձր ամպլիտուդները նախընտրելի են ավելի խորը թափանցման համար՝ ավելի հաստ շերտերում:
Ինչ գործոններ պետք է հաշվի առնել հետևից քշվող մեքենա ընտրելիս:
Հիմնական հաշվի առնելիք գործոններն են հողի տեսակը, թմբուկի լայնությունը, շահագործման քաշը և ամպլիտուդը: Հողի պայմաններին և շերտի հաստությանը համապատասխանեցումը անհրաժեշտ է համասեռ սեղմում ստանալու համար:
Կարելի՞ է ասել, որ էլեկտրական շահագործման հետևից քշվող մեքենաները լավ են գազային շահագործման մեքենաներից:
Էլեկտրական շարժիչով գլանները ավելի քիչ աղմկային են, առանց մթնոլորտ արտանետումների և հարմար են աղմկային զգայուն միջավայրերի համար: Գազային շարժիչով գլանները ավելի բարձր հզորության խտություն են ապահովում ծանր աշխատանքների համար, սակայն կարող են խախտել քաղաքային աղմկի և օդի որակի սահմանափակումները:
Ի՞նչ սպասարկման մեթոդներ են ապահովում քայլելով հետևի գլանների առավելագույն շահագործման ժամանակը:
Օրական ստուգումներ (օրինակ՝ թմբուկների մաքրում, հիդրավլիկ հեղուկի ստուգում) և հեռավար մոնիտորինգի (telematics) ու տվյալների վերլուծության միջոցով կանխատեսվող սպասարկման պլանավորումը օգնում են կանխել շահագործման ընդհատումները և պահպանել օպտիմալ աշխատանքային ցուցանիշները:
Բովանդակության աղյուսակ
- Ինչու՞ են հետևից վարվող կատարիչները ապահովում գերազանց սեղմման արդյունավետություն
- Ձեր շինարարական հրապարակի համար ճիշտ քայլելով օգտագործվող ռոլերը ընտրել
- Ապացուցված գործողական լավագույն մեթոդներ առավելագույն Walk Behind Roller աշխատաժամանակի համար
- Իրական աշխարհում ազդեցությունը. ROI-ի չափումը հետևի մասում քշվող ռոլերների հետ
- Հաճախակի տրվող հարցեր
