 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 IT
 NO
 KO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 ID
 LV
 SR
 SK
 SL
 VI
 SQ
 ET
 TH
 TR
 AF
 MS
 GA
 HY
 KA
 BS
 LA
 MN
 MY
 KK
 UZ
 KY

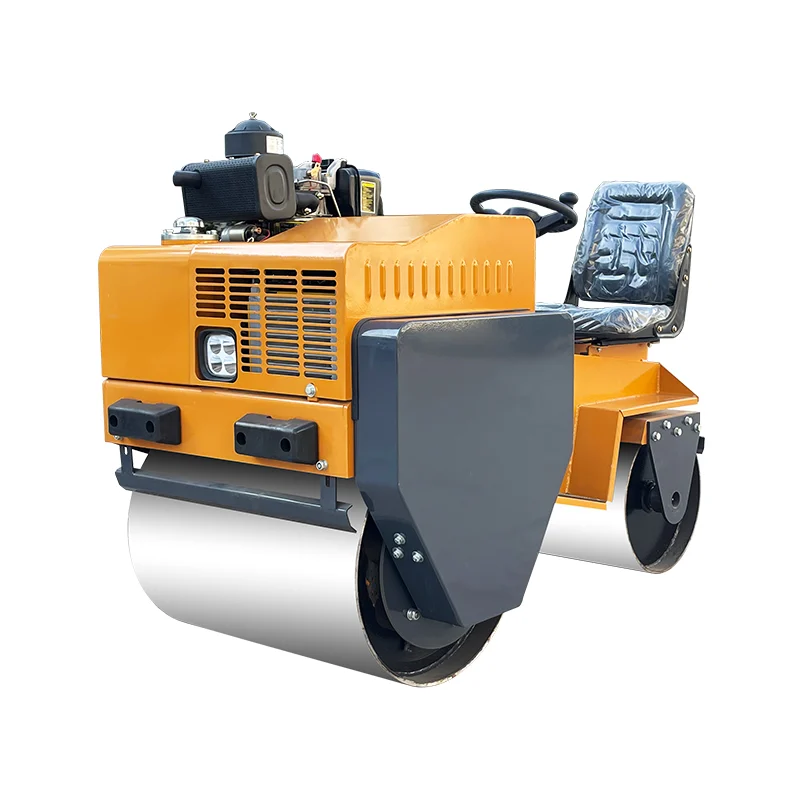
Როგორ განაპირობებს ვიბრაციული როლერების მექანიკა შეკუმშვის ეფექტურობას
Ვიბრაციის სიხშირე და ამპლიტუდა: მათი განსხვავებული როლი ნიადაგის სიმჭიდროვის და ასფალტის ფენის მტკიცებაში
Ვიბრაციის სიხშირე — რომელიც იზომება ვიბრაციებში წუთში (vpm) — აკონტროლებს დრამის მიერ ერთეულ დროში მისაღებად განკუთვნილი შეჯახების რაოდენობას. მაღალი სიხშირე (2500–3000 vpm) იდეალურია ასფალტის საბოლოო დამუშავებისთვის: ის გლურგავს მატერიალს, ხოლო ზედაპირის გატეხვას მინიმალურად შემცირებს. დაბალი სიხშირე (1500–2000 vpm) საშუალებას აძლევს ენერგიას უფრო ღრუნველად შეიჭრას გრანულურ ნიადაგში. ამპლიტუდა — დრამის ვერტიკალური მოძრაობის მანძილი — განსაზღვრავს შეჯახების ძალას. მეტი ამპლიტუდა იწარმოებს ძლიერ შეჯახებს, რომლებიც ნაკლებად გამოხატული ნაწილაკების განლაგებას ცვლის და ამიტომ აუცილებელია სქელი ნიადაგის ფენების შესაკუმშად. წინააღმდეგად, ასფალტის შემთხვევაში სჭირდება დაბალი ამპლიტუდა (0,4–0,8 მმ), რათა არ მოხდეს აგრეგატის დაჭერა და სეგრეგაცია. მიღებული დინამიკური ძალა განისაზღვრება ბრუნვის წონის ეკსცენტრული მომენტით და მისი ბრუნვის სიჩქარით, როგორც აღნიშნა ტრანსპორტის კვლევის საბჭომ (TRB, 2000). ამიტომ სიხშირე განსაზღვრავს შეჯახებს სიჩქარე , ხოლო ამპლიტუდა მართავს პიკური ძალა ოპერატორებმა საბოლოო ასფალტის გასაკეთებლად უნდა შეარჩიონ მაღალი სიხშირე და დაბალი ამპლიტუდა — ხოლო საწყისი ნიადაგის დასაშლელად — დაბალი სიხშირე და მაღალი ამპლიტუდა, რათა მიაღწიონ სასურველ სიმჭიდროვეს გადაჭარბებული კომპაქტურობის ან სტრუქტურული ზიანის გარეშე.
Ცენტრიფუგული ძალის ძირეული პრინციპები: ბარძიმის მასის, ეკცენტრიკული წონის და ბრუნვის სიჩქარის დაკავშირება ეფექტურ კომპაქტურობის სიღრმეს
Ცენტრიფუგული ძალა ახდენს ვიბრაციულ კომპაქტირებას, რომელიც წარმოიქმნება ბარათის შიგნით ბრუნავი ეკცენტრიკული წონის მიერ. მისი სიდიდე განისაზღვრება ფორმულით $ F = m \cdot e \cdot \omega^2 $, სადაც $ m $ არის ეკცენტრიკული მასა, $ e $ — ეკცენტრისიტეტი (რადიუსი), ხოლო $ \omega $ — კუთხური სიჩქარე. რადგან ბრუნვის სიჩქარე კვადრატშია აყვანილი, მისი მცირე გაზრდაც მნიშვნელოვნად აძლიერებს დინამიკურ ძალას. ეკცენტრიკული მომენტი ($ m \cdot e $) განსაზღვრავს ამპლიტუდას; ბრუნვის სიჩქარე — სიხშირეს; ორივე ერთად განსაზღვრავს სრულ დინამიკურ გამოსატანს. ბარათის სტატიკური წონის დამატებით ეს ძალა განსაზღვრავს, თუ რა სიღრმემდე შეიჭრება ენერგია სარეცხში. მძიმე ბარათი საშუალო ეკცენტრიკული მომენტით ეფექტურად ახდენს სიღრმისეულ კომპაქტირებას, ხოლო ამპლიტუდის ჭარბი გაზრდა შეიძლება გამოიწვიოს ზედაპირის სითხის მდგომარეობა და არასტაბილურობა. როგორც TRB (2000) ადასტურებს, დინამიკური ძალა პირდაპირ პროპორციულად იცვლება ეკცენტრიკული მომენტისა და ბრუნვის სიჩქარის მიხედვით — ამიტომ მათგან რომელიმე შეცვლა ცვლის კომპაქტირების შესაძლებლობას. ნაკლები ნაწილაკების გადალაგებისა და სიმჭიდროვის გაზრდის მისაღწევად სტატიკური და დინამიკური ძალების ჯამი უნდა გადალაგდეს მასალის გასწივების წინააღმდეგობას. ამიტომ სარეცხის სისქისა და ნიადაგის ტიპის შესატყოლებლად შესაბამისი ბარათის მასის, ეკცენტრიკული წონის და ბრუნვის სიჩქარის დიაპაზონის შერჩევა განსაკუთრებით მნიშვნელოვანია.
Მასალისა და პროექტის ეტაპის მიხედვით ოპტიმალური ვიბრაციული როლერის ტიპის შერჩევა
Ერთ-ბარათიანი, ორ-ბარათიანი და პნევმატიკური გამოყენების ვიბრაციული როლერები — კონფიგურაციის შეთავსება ფენის ტიპსა და სიმჭიდროვის მიზანს შორის
Ერთ-ბარათიანი ვიბრაციული როლერები სიმრავლეს აძლევენ: პედფუტის გარსები კარგად უმკლავდება კოეზიურ ნიადაგს (თიხა, მინა), გადაწყვეტს ნიადაგის ბურგულებს და ასტაბილიზებს საფუძვლის ქვედა ფენას; გლუვი ბარათები შესაფერებელია გრანულური მასალებისთვის, როგორიცაა ქვიშა და გატეხილი ქვა, რაც უზრუნველყოფს მაღალ საფუძვლის სიმჭიდროვეს. ორ-ბარათიანი ვიბრაციული როლერები — სინქრონიზებული ვიბრაციით და ოსცილაციით — ასფალტის გაშლის სტანდარტია და მუდმივად აღწევს თეორიული მაქსიმალური სიმჭიდროვის 92%-ზე მეტს. მიუხედავად იმისა, რომ ისინი არ არიან ვიბრაციული, პნევმატიკური გამოყენების როლერები დამატებით უწყობს ასფალტის სამუშაოს, ზედაპირს გამოკვების გზით კაპილარების დახურვას და ზედაპირის სიმჭიდროვის გაზრდას. ვიბრაციული როლერები შეკუმშვის ეფექტურობას ამაღლებენ სტატიკური ალტერნატივებთან შედარებით 30%-მდე — რაც მათ განსაკუთრებით მნიშვნელოვნებს დროის მიხედვით მკაცრად განსაზღვრული პროექტებისთვის. ქვემოთ მოცემული ცხრილი ადარებს როლერის ტიპს მის გამოყენებას:
| Როლერის ტიპი | Იდეალური მასალა | Სიმჭიდროვის მიზანი |
|---|---|---|
| Ერთ-ბარათიანი (პედფუტი) | Ერთიანი ნაკლებად გამტარი ნიადაგები (გლეხი, თიხა) | Მაღალი სიღრმის წაშლის სიმჭიდროვე, ნიადაგის სტაბილიზაცია |
| Ერთბარაბარი ბარაბანი (გლუვი) | Გრანულური ნიადაგები, ქვიშა, გატეხილი ქვა | Მაღალი საბაზის სიმჭიდროვე |
| Ორბარაბანი (ვიბრაციული) | Ასფალტის ნარევები, გრანულური საბაზისები | Ერთგვაროვანი საფარის სიმჭიდროვე და გლუვი ზედაპირი |
| Ჰაერით შევსებული ბურგულები | Ასფალტის საბოლოო დამუშავება, ჩიპის სილიცირება | Ზედაპირის დამუშავება, მაღალი ზედაპირული სიმჭიდროვე |
Გამოყენების კონკრეტული მითითება: ძირის სტაბილიზაციიდან და გრანულური სავსების ჩაყენებიდან ასფალტის საბოლოო დაჭერის ჩათვლით
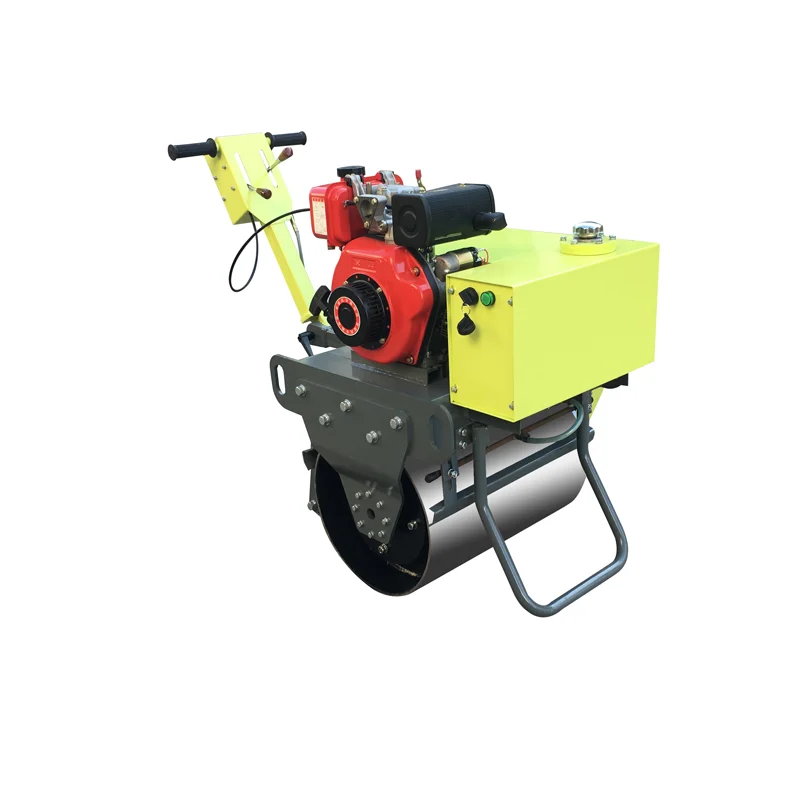
Ძირის სტაბილიზაციის დროს ერთ-ბარაბარიანი ვიბრაციული როლერი კლეიოვან ნიადაგში მიიღებს კლოდების დაშლას და სტანდარტული პროქტორის სიმჭიდროვის დაახლოებით 95%-ს. გრანულური სავსების ჩაყენების დროს გლუვი ერთ-ბარაბარიანი როლერი ახდენს მაღალ ცენტრიფუგულ ძალას — მაქსიმუმ 40 ტონას — რათა დაიკომპაქტოს 12 ინჩის (30,5 სმ) სისქის ფენები. ასფალტის ძირის ფენების დასაკომპაქტებლად სამუშაო ბარაბარიანი ვიბრაციული როლერები იყენებენ მაღალ ამპლიტუდას და დაბალ სიხშირეს აგრეგატების კარკასის კონსოლიდაციის მიზნით; შუალედური ფენების დასაკომპაქტებლად ამპლიტუდის შემცირება სჭირდება აგრეგატების გატეხვის თავიდან ასაცილებლად. საბოლოო დაჭერის დროს პნევმატიკური ბორბლის როლერი — ან სტატიკური გასვლა სამუშაო ბარაბარიანი როლერით — აღმოფხვრის მიკრო-სივრცეებს და უზრუნველყოფს გლუვ და წყალგაუმტარ ზედაპირს. როლერის ტიპის შერჩევა სამუშაო ეტაპის მიხედვით კომპაქტურობის ხარისხს ამაღლებს და გრძელვადი სასრულის მუშაობის შედეგიანობას აუმჯობესებს.
Საერთო საკუთრების ღირებულებაზე გავლენას მომხდარი კრიტიკული არა-წონის არჩევის ფაქტორები
Ბარათის მორგება, ტრანსპორტირების ზომა და მანევრირების შესაძლებლობა — ურბანული, შეზღუდული ან შორეული სამუშაო ადგილების მთავარი გამარტოების ფაქტორები
Ბარათის მორგება საშუალებას აძლევს ზუსტად ადაპტირების სამუშაო ადგილის შეზღუდვებს: ცვალებადი სიგანის ბარათები აკლებენ გადახურვას ვიწრო ურბანულ გზებზე, რაც ამცირებს გასვლების რაოდენობას და საწვავის მოხმარებას. ტრანსპორტირების ზომა განსაკუთრებით მნიშვნელოვანია შორეული ან გადატვირთული სამუშაო ადგილებისთვის — მანქანა, რომელიც ეტევა სტანდარტულ ტრეილერზე დამონტაჟების გარეშე, თავიდან არის არიდებული ძვირადღირებული ლოგისტიკური დაყოვნებები და დაყენების დროის კარგვა. ხელოვნური მართვა და კრაბ-უოკის შესაძლებლობა საშუალებას აძლევს სივრცით შეზღუდულ ადგილებში კომპაქტურად მუშაობას მანჰოლების, ბორდიურების და საშენებლო სტრუქტურების გარშემო, რაც ამცირებს ხელახლა მუშაობის აუცილებლობას და აჩქარებს პროექტის დასრულებას. სწრაფად შეცვლადი ბარათის გარსები და რეგულირებადი ოსცილაცია საშუალებას აძლევს მეტი მრავალფუნქციურობის გამოყენებას ნიადაგისა და ასფალტის მოსამუშავებლად, რაც არიდებს საჭიროებას ერთი პროექტის განმავლობაში რამდენიმე სპეციალიზებული მანქანის გამოყენების.
Სერვისის ქსელის მომსახურების მოცულობა, ნაკეთობათა ხელმისაწვდომობა და მიმაგრების თავსებადობა — სრული საკუთრების ღირებულების (TCO) მნიშვნელოვანი ფაქტორები საწყისი შეძენის ფასის გარეთ
Რეაგირებადი ადგილობრივი სერვისის ქსელი მინიმუმამდე ამცირებს შეკეთებამდე საშუალო დროს, რაც საშუალებას აძლევს სამუშაო ჯგუფებს პროდუქტიულად მუშაობას. დილერებთან პარტნიორობა, რომლებიც აგების კრიტიკული კომპონენტებს — დრამის სკრეპერებს, ვიბრაციის იზოლატორებს, ჰიდრავლიკურ ფილტრებს — არსებითად არიან მარაგში, ხელს უწყობს გრძელვადი უმუშევრობის თავიდან აცილებას. ერთი მხოლოდ დაზიანებული ჰიდრავლიკური ჰოზი შეიძლება შეაჩეროს მთლიანად მოსაპავე ტრენი, რაც სასჯელის კლაუზულებს აძლევს საშუალებას სწრაფად აიკრძალოს ნებისმიერი წინასწარი მოწყობილობის დაზოგვა. ატაჩმენტების თავსებადობა — მათ შორის პედფუტის შემოფარებები და დოზერის მაგრები — საშუალებას აძლევს ერთსა და იმავე ბაზის პლატფორმას რამდენიმე როლის შესრულებას, რაც კაპიტალური ინვესტიციების შემცირებას უზრუნველყოფს. ამიტომ მწარმოებლის მხრიდან მომსახურების შეფასება — ნაკლებად მნიშვნელოვანი ნაკელების განაწილების სიგანე, სერვისის რეაგირების SLA-ები და ველის ტექნიკოსების სერტიფიცირება — არის სრული საკუთრების ხარჯების ანალიზის ძირეული ელემენტი.
Ვიბრაციული როლერის შესრულების ვალიდაცია რეალური სტანდარტებითა და ველის მონაცემებით
Კომპაქტურობის შესრულების ვალიდაცია მოითხოვს ფაბრიკული პარამეტრებზე დაყრდნობის გადახედვას — საჭიროებს ველურად გაზომილი შედეგებისა და აღიარებული სტანდარტების მიხედვით შემოწმებას. რეგულატორული ჩარჩოები ადგენენ პრაქტიკულ საზღვრებს: AASHTO მიუთითებს მისაღებ ვიბრაციის დონეებს 2,0–4,0 მმ/წმ გზამშენებლობის პროექტებისთვის; ISO 2631 მოქმედებს საცხოვრებლის ზონებზე; FAA-ს მიმართვები მართავენ აეროპორტის საფარებს. მაგრამ ეს საზღვრები თავისთავად არ ადასტურებენ სიმჭიდროვის მიღწევას. ველური კვლევები აჩენენ, რომ როლერის დინამიკური რეაქცია — კერძოს ბარათის აჩქარება და რეალურ დროში ხშირს ცვლილებები — მჭიდროდ კორელირებს საფუძვლის მასალის სიხშირესთან (Mooney & Rinehart, 2007). სასურველი პირობებში როლერით გაზომილი სიხშირე შეიძლება ასახოს კომპაქტურობის ხარისხი 1 მეტრამდე სიღრმეში (Rinehart & Mooney, 2009), რაც საშუალებას აძლევს შეაფასოს თითოეული ფენა ცალ-ცალკე. თანამედროვე გონიერული კომპაქტურობის სისტემები ინტეგრირებენ GPS-სა და მოწყობილობაში ჩაშენებულ აჩქარების გამომზომებს, რათა ამ სიგნალების გარდაქმნა მოხდეს მოქმედების საშუალებას მომარაგებლად რუკებად — რომლებიც დაუყოვნებლივ აღნიშნავენ არასაკმარისად კომპაქტურებულ ზონებს. როცა ეს სისტემები ერთდროულად გამოიყენება ადგილობრივი შემოწმების მეთოდებთან ერთად, როგორიცაა ნეიტრონული სიმჭიდროვის გამომზომები და საფარის გადახურვამდე და შემდეგ გაზომილი დეფორმაციის ტესტები, ეს მრავალწყაროვანი მონაცემთა ნაკადი ადასტურებს, არის თუ არ არსებული როლერის თეორიული შესაძლებლობა მისაღები, მუდმივი და გამძლე ველური შედეგების გარანტი — რაც ამცირებს ხელახლა მუშაობის აუცილებლობას და იცავს საფარის სიგრძეს.
Ხშირად დასმული კითხვები (FAQ)
Რომელი ფაქტორები ზემოქმედებენ ვიბრაციული როლერების შეკუმშვის შედეგებზე?
Შეკუმშვის შედეგებზე ზემოქმედებს ვიბრაციის სიხშირე, ამპლიტუდა, ცენტრიფუგული ძალა, ბარათის მასა, ეკცენტრიკული წონა და ბრუნვის სიჩქარე. ამ ფაქტორების შესაბამისი მორგება ნიადაგის ტიპსა და მასალის სისქესთან საუკეთესო შედეგებს უზრუნველყოფს.
Შეიძლება თუ არა ვიბრაციული როლერების გამოყენება ყველა ზედაპირის ტიპისთვის?
Კი, ვიბრაციული როლერები შეიძლება მორგებული იქნას სხვადასხვა ზედაპირის ტიპისთვის სხვადასხვა ბარათის კონფიგურაციის გამოყენებით: პედფუტი კოეზიული ნიადაგებისთვის, გლუვი — გრანულური ნიადაგებისთვის და ორმაგი ბარათი — ასფალტისთვის.
Რატომ არის ამპლიტუდა მნიშვნელოვანი ვიბრაციული როლერების შემთხვევაში?
Ამპლიტუდა განსაზღვრავს ბარათის ვერტიკალურ გადაადგილებას და მასალაზე მოქმედებას ახდენ შემოქმედებას. ღრმა ნიადაგის შეკუმშვისთვის სჭირდება მაღალი ამპლიტუდა, ხოლო ასფალტის ფენების შეკუმშვისთვის მნიშვნელოვანია დაბალი ამპლიტუდა, რათა არ მოხდეს აგრეგატის დაშლა.
Რა მნიშვნელობა აქვს ცენტრიფუგულ ძალას?
Ცენტრიფუგული ძალა ქმნის დინამიკურ შეკუმშვას და მნიშვნელოვანია ღრმა ენერგიის შეღწევისთვის. იგი დამოკიდებულია ბარათის მასაზე, ეკცენტრიკულ წონაზე და ბრუნვის სიჩქარეზე.
Რა უნდა გავითვალისწინო ვიბრაციული როლერის არჩევისას?
Ძირევანი გასათვალისწინებლები არის ბარათის კონფიგურაცია, გადატანადობა, მანევრირებადობა, ამპლიტუდისა და სიხშირის რეგულირება, ასევე საიტზე არსებული ნიადაგის ან ასფალტის ტიპებთან თავსებადობა.
Სარჩევი
- Როგორ განაპირობებს ვიბრაციული როლერების მექანიკა შეკუმშვის ეფექტურობას
- Მასალისა და პროექტის ეტაპის მიხედვით ოპტიმალური ვიბრაციული როლერის ტიპის შერჩევა
-
Საერთო საკუთრების ღირებულებაზე გავლენას მომხდარი კრიტიკული არა-წონის არჩევის ფაქტორები
- Ბარათის მორგება, ტრანსპორტირების ზომა და მანევრირების შესაძლებლობა — ურბანული, შეზღუდული ან შორეული სამუშაო ადგილების მთავარი გამარტოების ფაქტორები
- Სერვისის ქსელის მომსახურების მოცულობა, ნაკეთობათა ხელმისაწვდომობა და მიმაგრების თავსებადობა — სრული საკუთრების ღირებულების (TCO) მნიშვნელოვანი ფაქტორები საწყისი შეძენის ფასის გარეთ
- Ვიბრაციული როლერის შესრულების ვალიდაცია რეალური სტანდარტებითა და ველის მონაცემებით
-
Ხშირად დასმული კითხვები (FAQ)
- Რომელი ფაქტორები ზემოქმედებენ ვიბრაციული როლერების შეკუმშვის შედეგებზე?
- Შეიძლება თუ არა ვიბრაციული როლერების გამოყენება ყველა ზედაპირის ტიპისთვის?
- Რატომ არის ამპლიტუდა მნიშვნელოვანი ვიბრაციული როლერების შემთხვევაში?
- Რა მნიშვნელობა აქვს ცენტრიფუგულ ძალას?
- Რა უნდა გავითვალისწინო ვიბრაციული როლერის არჩევისას?
